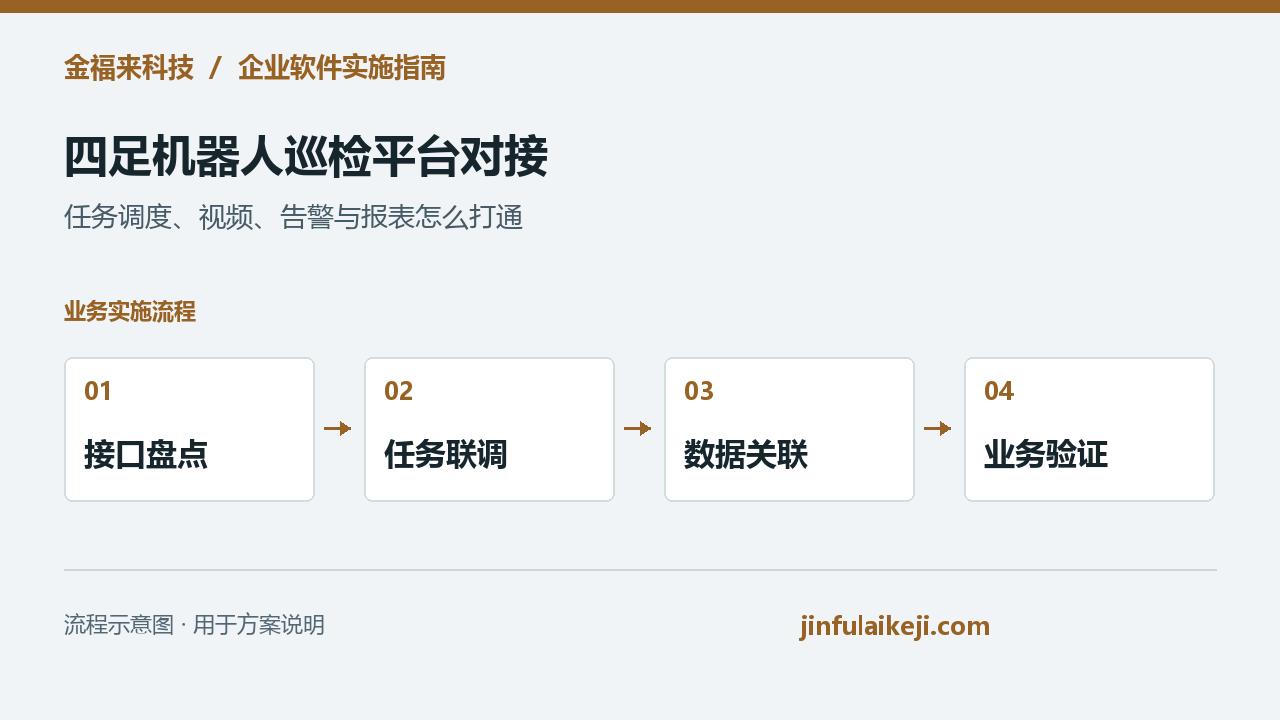
机器人能被遥控,不等于能够执行企业平台安排的巡检任务;平台能打开视频,也不等于能核对任务结果。四足机器人平台对接应从业务所需的动作和反馈出发,把任务、点位、数据与异常状态连接起来。本文讨论接口适配方案,实际开放程度和可用功能需依据所选设备的文档与测试确认。
1、先列接口能力表与开发分工
先确认机器人是否提供任务执行、导航状态、停止、状态查询和数据回传接口,再确认摄像头与其他载荷由谁控制。ROS或SDK兼容信息不等于平台已有可直接调用的工业巡检接口,应核对消息定义、权限与部署条件。
将每项能力标为已开放、待验证、需开发或不支持,并记录版本与责任人。硬件团队提供的示例、业务平台需要的能力与现场部署限制,应在联调前形成同一份表,避免双方都以为功能由对方负责。
2、任务状态不能只分成功和失败
任务至少需要区分待执行、执行中、暂停、完成、取消与失败,并通过稳定编号关联平台和设备。重复下发时要防止创建两个相同任务;接口超时后,应查询状态再决定是否重发。
点位执行结果还应包含到达、采集和上传状态。机器人完成移动但相机采集失败时,该点位不能直接计为检查完成。任务恢复、绕过点位或重新执行的规则,需要由业务与设备能力共同决定。
3、视频与结构化数据分别管理
实时视频用于观察现场,结构化记录用于查询与报表。图像或温度结果要附带任务、点位、设备和时间信息,并处理机器人时钟与服务端时间差异;视频断开不能被解释为现场无异常。
视频协议、访问鉴权、码流带宽和是否允许录像需单独核对。断线补传、附件重试与去重属于数据链路的一部分,实际能否实现取决于设备本地存储与接口能力,应在需求中明确。
4、从单机验证扩展到业务平台
先连通单台设备与少量点位,验证任务、数据、告警与人工接管,再考虑多设备调度。多机方案需要另外处理资源冲突与控制权,不能仅把单机列表增加几行就视为完成多机协同。
交付应包含接口映射、状态说明、版本依赖、联调样本和部署文档。日志需支持定位任务失败的环节,控制接口按角色授权,方便现场人员、平台管理员与开发人员分工处理问题。
5、项目验收时核对哪些内容?
| 核对项目 | 检查方法 |
|---|---|
| 任务一致 | 平台与设备任务编号、取消和失败状态可核对。 |
| 数据归属 | 样本关联正确点位,补传不会重复入库。 |
| 控制权限 | 多个操作者的控制权有规则,操作可审计。 |
| 可维护性 | 接口文档、版本与故障排查方式按约交付。 |
6、常见问题
能接入第三方机器人吗?
可先检查开放接口、许可与厂商支持条件,再评估适配量,不能仅凭设备品牌确认兼容。
平台必须部署在云端吗?
可根据网络、数据访问和运维要求评估本地或云端部署,并核对设备侧访问条件。
7、如何进一步评估建设范围?
金福来科技可结合现有机器人巡检系统的业务基础,提供机器人选型、载荷适配、巡检平台与业务系统对接的方案评估。具体功能、型号适用性、费用、周期和维护安排,以现场验证及项目约定为准。
了解相关服务:企业软件定制开发与系统集成。
成都金福来科技有限公司
电话 / 微信:18123313202
邮箱:diaoyuhang@jinfulaikeji.com
地址:成都市成华区台州商人大厦

