设备管理人员真正需要的,不只是机器人在车间走一圈,而是班前或班后得到可核对的检查结果:某台设备是否完成采集,发现的问题是否已经交给责任人。工厂四足机器人巡检可以先围绕一类设备、一条路线和一组明确的检查项展开,再根据实测情况扩大范围。以下为方案规划场景,不代表特定机型已具备全部能力。
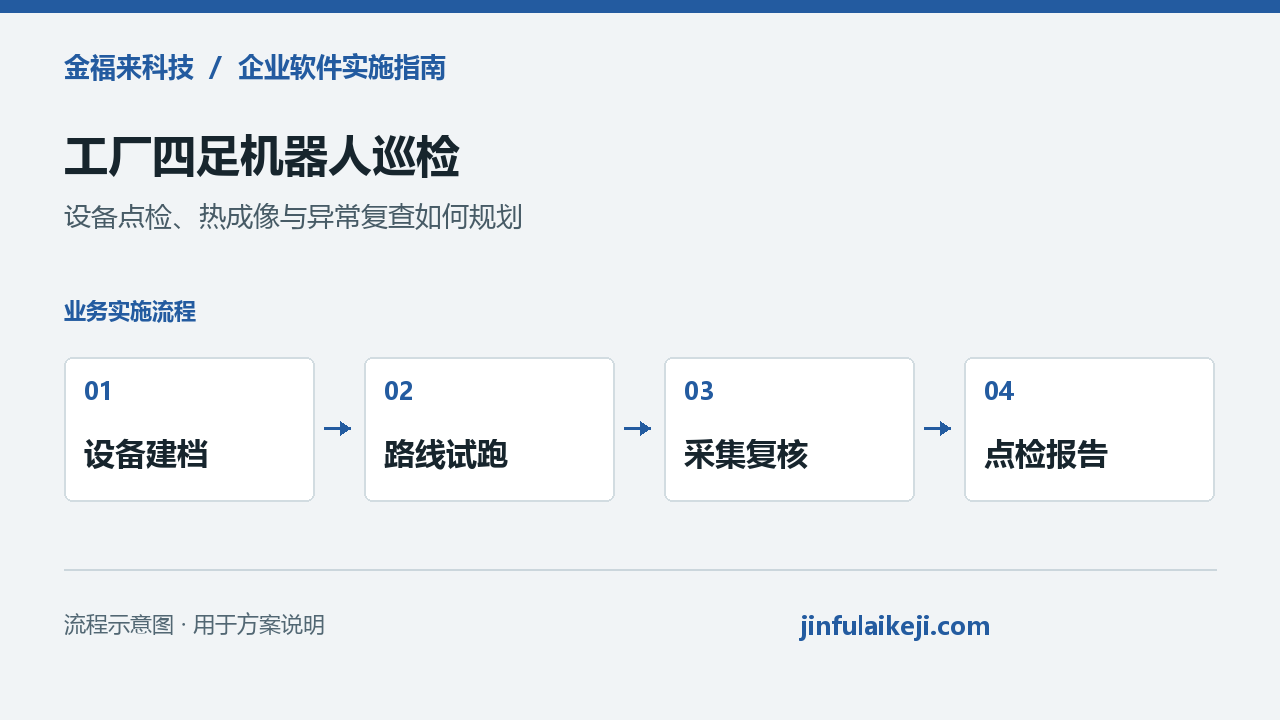
1、挑选有重复价值且能稳定采集的点位
先从已有点检表中筛选检查频率高、判断标准相对明确的点位,例如指定部位图像留存或仪表状态记录。需要触摸、拆盖或依赖复杂听觉判断的项目应单独分析,不宜仅凭“可装摄像头”就认定能够替代。
每个点位记录目标位置、拍摄距离、视角和现场照明。反光仪表、遮挡区域与运动设备可能导致图像难以使用。首期应保留人工对照记录,确认自动采集得到的内容能回答原来的点检问题。
2、热成像与图像识别先做样本验证
如果规划热成像,需要核对仪器量程、视场、距离和测温条件。不同材质表面、反射和遮挡会影响判断,因此不应从一张热图直接推导设备故障,也不能将某个载荷的测温指标泛化到所有方案。
仪表读数或指示灯识别可先收集不同班次与光照的样本,按约定指标核对结果。平台保留原图、识别值与人工修正,低质量图像进入待复核队列,避免把识别失败展示为正常。
3、生产现场的通行条件需要实测
路线应调查人车混行、临时堆物、开关门和紧急疏散通道,明确作业时段与人工接管责任。楼梯、油污地面或格栅等位置是否可通行,应在选定本体与载荷配置下逐项验证,不能从宣传视频推断现场结果。
网络中断、低电量和任务阻塞需要有确定的处置方式。是否支持本地暂存、重新连接补传或返回指定位置,要根据实际接口确认。充电、人工换电和电池维护也应列入日常运维安排。
4、让报告服务设备管理人员
每次巡检报告应显示点位覆盖、采集失败原因与异常待办,而不仅是运行里程和视频截图。发现异常后关联设备台账与维修记录,可帮助人员比较历史状态并安排复查。
试点期间核对人工复核工时、漏检点位和数据可用性,判断方案能否减少重复工作。扩大部署前应确认路线维护、设备变更和算法调整由谁负责,不预设节省比例或回本时间。
5、项目验收时核对哪些内容?
| 核对项目 | 检查方法 |
|---|---|
| 采集质量 | 不同班次样本能识别目标,失败样本可定位原因。 |
| 现场通行 | 载荷、门禁与人车混行条件均纳入测试。 |
| 异常处置 | 设备、图片、责任人与处理结果形成关联。 |
| 日报核对 | 应检点位与完成、失败、复核数一致。 |
6、常见问题
先买本体还是先做现场评估?
先明确路线与检查任务,再评估机型、载荷和部署条件,可以减少采购后才发现点位无法检查的问题。
可以进入任何工业区域吗?
需要核对现场准入及设备适用条件。普通机型不能被默认视作具备特殊区域所需的防护或认证。
7、如何进一步评估建设范围?
金福来科技可结合现有机器人巡检系统的业务基础,提供机器人选型、载荷适配、巡检平台与业务系统对接的方案评估。具体功能、型号适用性、费用、周期和维护安排,以现场验证及项目约定为准。
了解相关服务:企业软件定制开发与系统集成。
成都金福来科技有限公司
电话 / 微信:18123313202
邮箱:diaoyuhang@jinfulaikeji.com
地址:成都市成华区台州商人大厦

